网站公告: 欢迎进入河南卫重重工起重机销售服务有限公司
SERVICE PHONE

       周经理

17337313559

— 抓斗桥机无人化改造 抓斗行车厂家 —

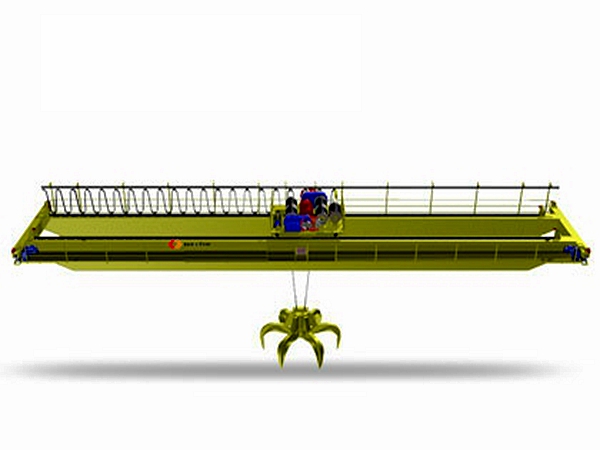
抓斗桥机无人化改造 抓斗行车厂家

时间:2026-10-21

来源:http://www.weihuaxs.com/a/cpzx/zhuadouqiaoshiqizhongji/2399.html

咨询热线:17337313559

产品详情

      福建三明抓斗桥式起重机厂家【17337313559】销售生产系列产品有:QDY型吊钩桥式冶金起重机、欧式吊钩桥式起重机、欧式葫芦桥式起重机、QY型绝缘吊钩桥式起重机、QC型电磁桥式起重机、垃圾抓斗起重机、LD电动桥式起重、LX型电动悬挂桥式起重机、LDP型电动悬挂起重机、HD型电动起重机等。
      福建三明抓斗行车厂家分析抓斗桥机无人化改造,三维料堆扫描与抓斗防摇该如何做时序协同控制?
 阶段 1:预扫描阶段(抓斗静止,不启动防摇动态控制)
抓斗停靠在安全待机位,小车、大车保持静止。三维激光扫描仪对料堆做全局扫描,生成料堆点云模型,系统识别料堆高度、料堆边坡、料坑、障碍物,自动规划抓取点位、抓斗下放深度、避让边界。
时序要点:扫描期间禁大车 / 小车高速移动。运动带来的抓斗摆动会造成激光点云畸变,料堆轮廓失真,抓取坐标出错。此阶段防摇系统处于待机,只做状态监测,不输出纠偏力矩。
 阶段 2:移动接近阶段(大车 + 小车走行,防摇为主,扫描低频采样)
按照规划轨迹,大车、小车联动驶向目标抓取点。这一阶段是防摇核心工作区间:
1. 防摇控制器根据小车位置、速度、加速度,采用输入整形 + 状态反馈防摇算法,抑制抓斗摆动,把摆角控制在设定阈值内;
2. 三维扫描切换为局部低频扫描,不做完整料堆重建,仅实时校验前方是否有料堆塌陷、异物,做动态障碍物预警;
3. 协同逻辑:防摇优先,轨迹微调为辅。如果抓斗摆角超过安全阈值,控制系统会自动降低小车加速度、限制运行速度,不再强行按原定轨迹冲刺;此时扫描只做安全校验,不更新抓取点位,防止频繁改目标点造成抓斗持续震荡。
      福建三明抓斗桥式起重机生产厂家凭借的生产设备、雄厚的技术能力、科学的检测体系,在同行业中始终处于领先地位,生产产品结构合理、性能可靠、品种齐全,各项技术指标均达到行业标准。所有产品运行灵活,经久耐用,自动化程度高,安全可靠,已出口多个地区,是工程理想的机械设备,可为您的工程提供成套设备,并可协助设计、安装。
      网址:http://www.weihuaxs.com

— 相关新闻 —

— 相关产品 —